肌腱仿生+原生运控|阿童木仿生五指灵巧手【天巧一号】全新发布
灵巧、力控、触觉、对捏
以肌腱柔性传动,解锁人形机器人人手级精细操作能力
. 肌腱传动,拥有最贴近人手的柔顺质感,却受限于摩擦、形变,很难稳定控制精度。
. 直驱方案,控制稳定可靠,却难以实现轻薄仿生的手掌形态。
这是灵巧手赛道长期存在的取舍。
今天,阿童木机器人正式推出自研仿生五指灵巧手——天巧一号。依托阿童木深耕工业机器人多年的驱控与运动控制积淀,以肌腱柔性传动架构,打通二者优势边界。为人形具身智能、柔性精密装配、科研遥操作,提供可落地的五指操作终端。
仿生构型,复刻人手原生运动形态
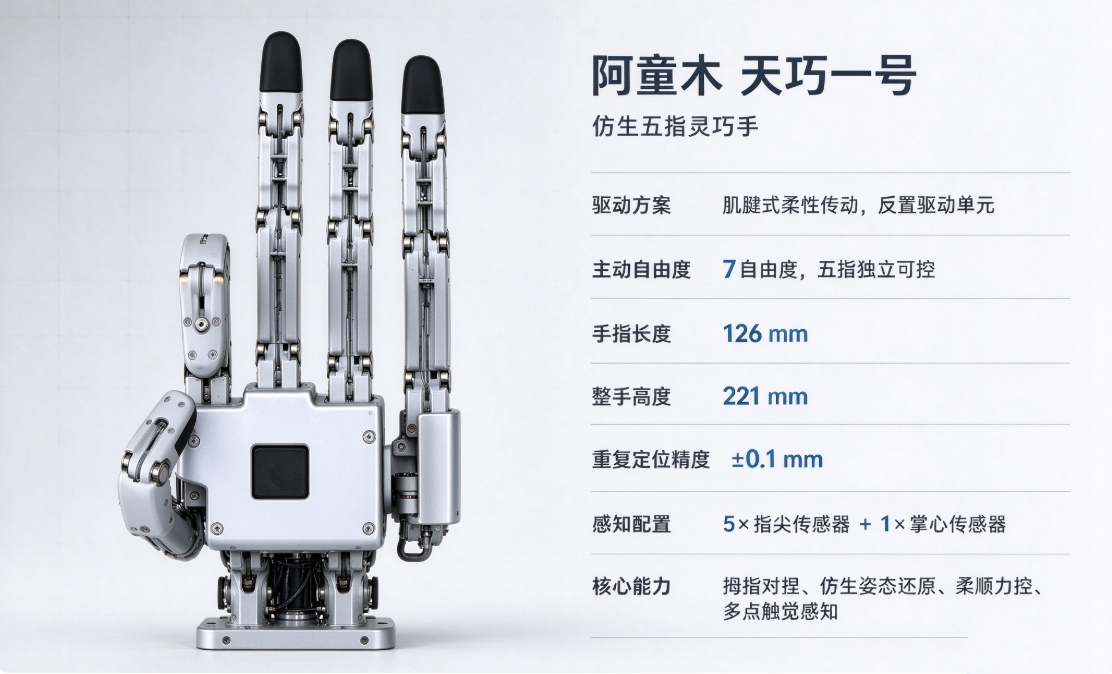
天巧一号采用肌腱式柔性传动方案,搭配反置驱动单元。驱动组件后置,手掌本体紧凑、低惯量,由此降低小臂负载,动作响应更轻快。整手高度221mm,单根手指长度126mm,尺寸贴近真人手掌,适配绝大多数人形机器人小臂安装空间。
肌腱传动天然自带柔顺属性,碰撞时具备缓冲特性,适配人机共处场景。产品同时搭配阿童木机器人自研肌腱非线性补偿算法,抵消钢丝蠕变与摩擦误差,实现±0.1mm重复定位精度。
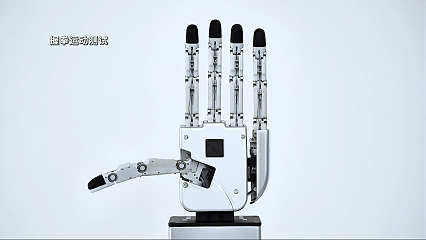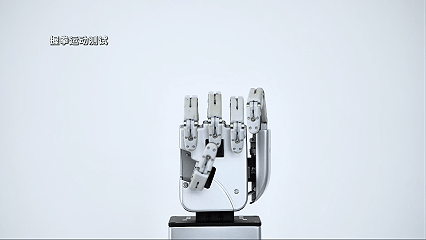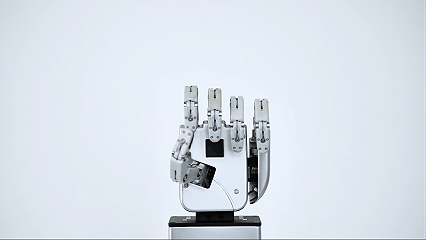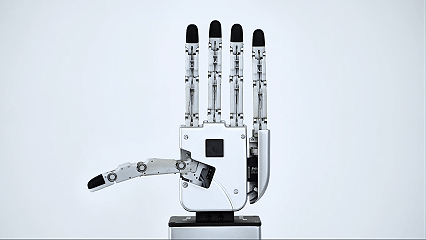
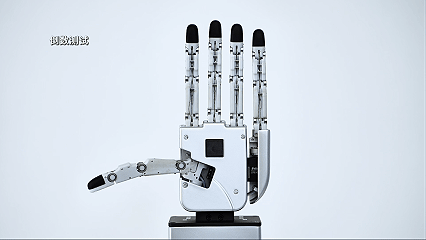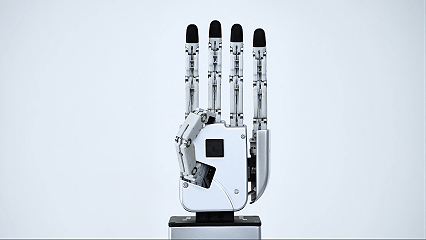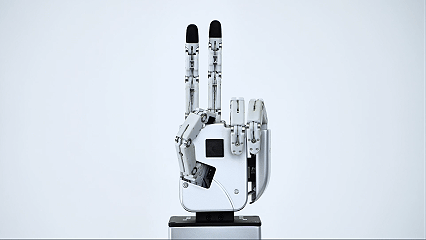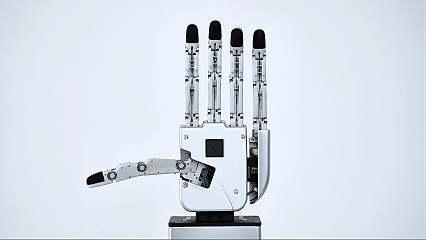
围绕工业落地需求规划自由度,天巧一号配置7个自由度,兼顾重量、功耗、成本与核心操作能力。五指可独立控制,关节联动协同,流畅完成对指、五指弯曲、分指倒数、握拳等标准运动测试,复现人手原生姿态。
核心的拇指对捏能力完整保留,这是区分普通多指夹爪与真正灵巧手的分水岭,也是完成抓、拧、插、捏等精细动作的基础。
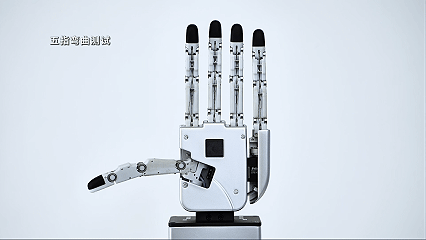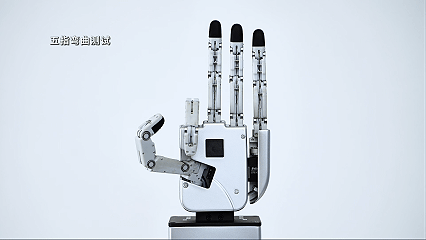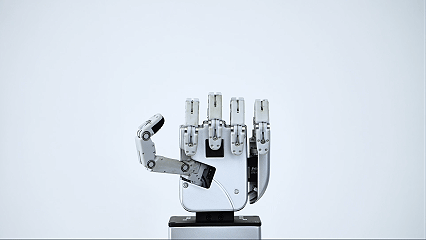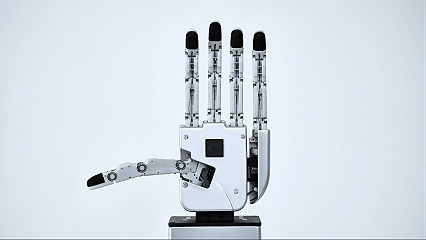
多点触觉感知,打通物理世界交互口
天巧一号标配五枚指尖传感器与一枚掌心传感器,搭建多点接触感知网络。多点感知采集接触位置、压力信号,支撑滑觉识别与力反馈闭环,轻触有感知,受力可调节,拿捏易碎件轻柔可控,夹持异形工件稳定防滑。
感知信号开放输出,可与视觉方案联动,支撑未知物体的自适应操作。

原生运控底座,降低集成落地成本
区别于仅交付硬件组件的方案,天巧一号搭载阿童木机器人原生运动控制框架,这也是阿童木机器人切入灵巧手赛道的核心优势。
7自由度解耦协同算法,既可兼顾单指独立动作与全手联动,又能支持位置控制、柔顺力控模式切换,适配示教复现、远程遥操作、自主抓取多种开发路线。
不少灵巧手方案,仅提供硬件本体。阿童木机器人交付的,是仿生灵巧手+经过工业验证的整套运动控制能力。全套驱控方案一并交付,大幅降低人形整机厂商、集成商的二次开发成本,从抓取到操作,打开多场景全新可能。
工业柔性装配:适配3C、新能源、粉末冶金精密小件混线生产。拧旋钮、拾小件、做对捏,补足刚性夹爪的能力边界;
人形机器人配套:作为标准化末端,支撑具身智能整机原型验证与方案迭代;
科研与遥操作:标准化开放接口,支持抓取算法训练、动作捕捉遥测开发,为触觉数据集积累、机器人AI研究提供稳定硬件载体。
放在行业坐标系里,天巧一号有着清晰的定位。
对标海外科研肌腱灵巧手,其保留肌腱传动独有的仿生手感,叠加阿童木机器人工业级交付体系与本地化技术支持,跳出实验室限定,面向量产落地;而相比市面直驱多指手,天巧一号反置驱动肌腱方案带来更轻薄的手掌形态、更低惯量、更贴合人体的柔顺运动质感;对比简易柔性夹爪,天巧一号原生搭载五指对捏能力,跨过精细操作门槛,轻松胜任抓、捏、拧、摸、插拔等,替代人手完成各种各样不确定、柔软、易碎、形状杂乱的操作。
下一步,阿童木机器人将持续迭代触觉感知、负载能力,配套优化抓取算法工具链,持续降低灵巧手的使用门槛,以可控灵巧,拓展操作边界
即日起,阿童木仿生五指灵巧手【天巧一号】正式开放样机测评、商务对接与定制适配服务,面向人形整机企业、科研院所、自动化集成商同步开放。
 津公网安备 12011602300782

 在线留言
 在线咨询